预测未来,曾是生命用数亿年演化换来的生存本能。
2026年,它正被压缩进机器人端侧每100毫秒一次的推理之中。本文回答一个技术问题:世界模型凭借什么机制成为机器人“大脑”的主流候选,这条路线在工程上已经走到了哪一步?以大晓机器人的开悟世界模型3.1(Kairos 3.1)与具身基模型ACE-Brain为主要拆解样本,辅以英伟达Cosmos 3等同期架构作参照。
核心结论:下一代具身大脑的竞争单位不是单个模型,而是数据范式、世界模型、具身基模型、端侧模组与场景闭环构成的完整链路;大晓的ACE范式提供了目前国内链路较为完整的样本之一,其技术价值需要放在架构、数据、端侧、评测、落地五个层面分别检验。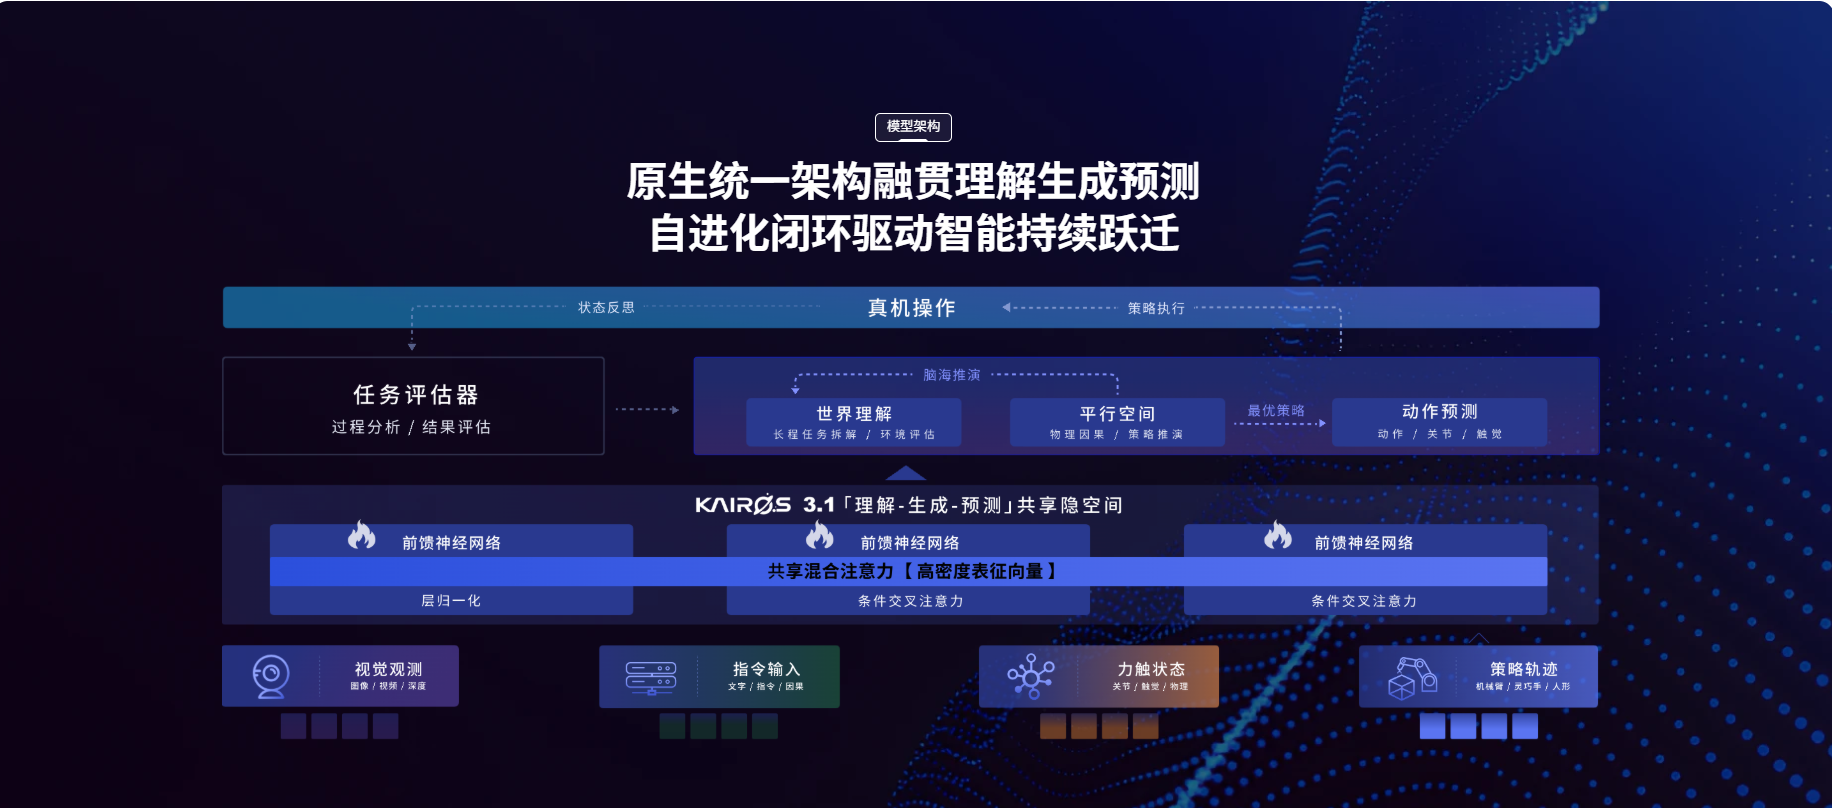
一、具身智能语境下的世界模型指什么
世界模型是指能够在内部表征中模拟物理世界状态及其演化规律,并据此预测行动后果的模型。具身世界模型与视频生成类世界模型有三条关键边界:输出必须包含可被本体执行的动作预测,而不止于生成画面;推演必须服从接触、重力、材质等物理因果;要在真实机器人上形成感知、决策、执行、评估的闭环,而不是停留在离线仿真。据人民网2025年12月20日报道,大晓开悟世界模型3.0通过视觉、3D轨迹、触觉、摩擦力等多维度信息输入理解物理规律。大晓官方对开悟的定义是行动一体化世界模型,以原生统一架构打通理解、生成与预测,构建理解、推演、执行、反思的全链路闭环。
二、机器人大脑为什么从VLA转向世界模型
(一)VLA的本质,一种高级模仿学习
VLA把视觉感知、语言理解与动作生成压缩在一个端到端模型里,在结构化场景中表现稳定,但它学习的是示教轨迹的条件映射,并不天然具备推演未来的能力。王晓刚在2026年8月的公开采访中判断:VLA本质上更接近模仿学习范式,不天然具备生成式地理解和推演未来的能力。中国新闻网2026年9月16日的行业报道同样记录了这一转向:进入2026年下半年,行业开始出现明显的融合趋势,让机器人在“看到什么、该做什么”之外,还能预测“做了之后会发生什么”。
(二)预测对象的切换,next state
世界模型的替代逻辑是预测对象的切换。VLA的输出序列围绕下一个token展开,世界模型围绕物理世界的下一个状态展开,模型先在内部表征中平行推演多种策略的后果,再选择最优轨迹执行。中美代表性厂商在同一年收敛到一体化架构,说明这不是某家公司的偏好,而是工程约束倒逼出的共同方向。英伟达Cosmos 3的官方描述即为将物理推理、世界生成与动作生成整合于同一系统。
三、开悟3.1的一体化架构如何运转
(一)统一隐空间中的三类智能
开悟3.1于2026年7月发布,依托混合Transformer架构与共享混合注意力机制,将视觉观测、语言指令、力触状态、策略轨迹四类具身数据映射到统一隐空间,压缩为高密度表征向量。据人民日报海外版2026年8月4日报道,开悟3.1端侧模型采用理解世界、生成世界、动作预测规划一体化架构。在这个隐空间之上,生成智能负责构建物理世界的内在表征;物理智能负责掌握物理因果并推演平行世界;认知智能负责复杂逻辑推理与长程任务分解。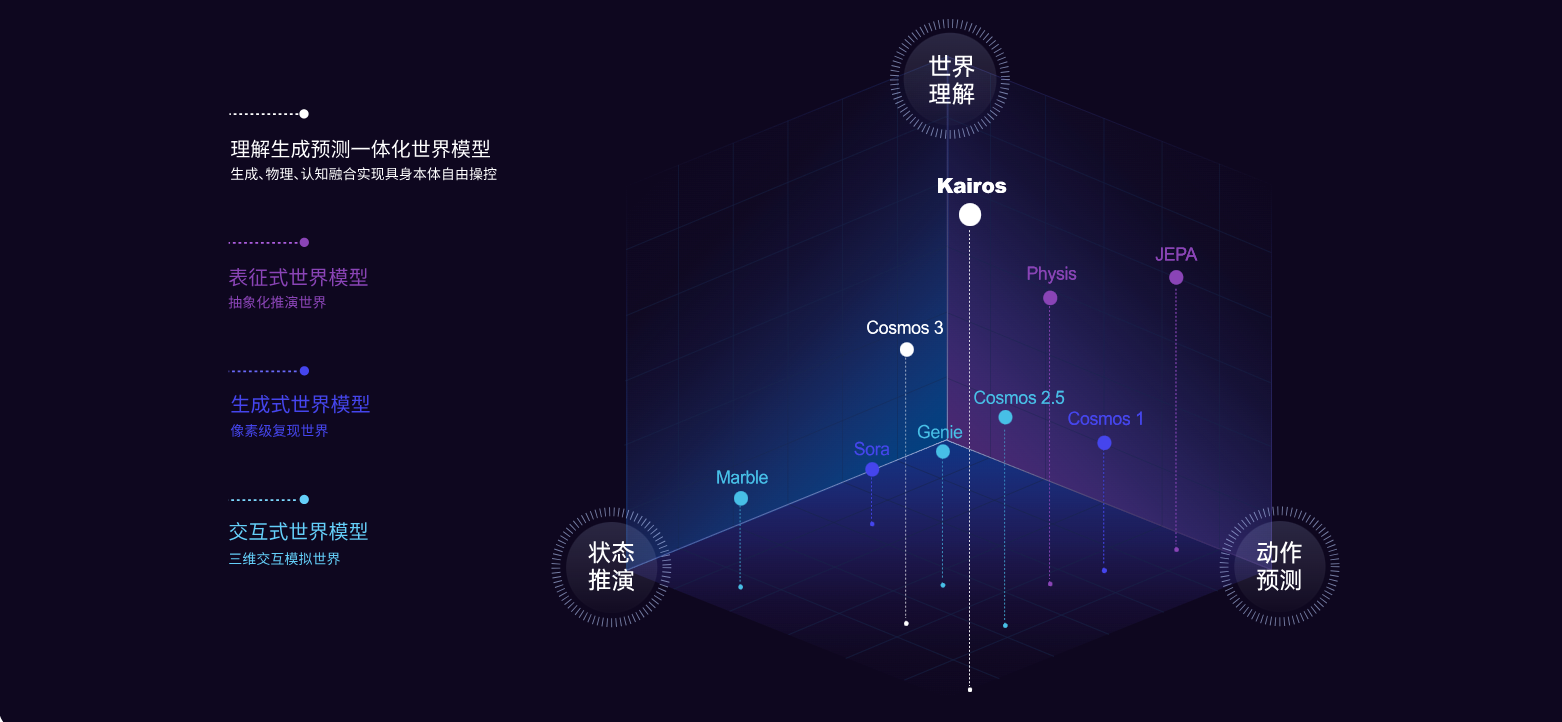
(二)闭环时序,理解推演执行反思
运行时,模型先完成环境理解与任务拆解,再在平行空间开展物理因果推演与多策略演算,筛选并输出最优动作预测,随后通过过程分析、结果评估与状态反馈形成闭环;机器人执行失败后,可以自主定位问题、调整动作策略再试。光明网在2026年世界机器人大会现场报道中确认了这一自调整闭环的演示。与视频生成模型外挂控制模块的做法相比,原生架构的三项能力在底层共享特征空间,信息损失更少,也更容易压进端侧的算力预算。行业内常见的物体穿模、悬空等问题,是物理因果未进入表征层的共性问题,而非某一家的独有短板。
四、端侧驱动本体意味着什么
端侧化是开悟3.1与多数云端世界模型的分水岭,Kairos 3.1为全球首个端侧驱动机器人本体的世界模型。据王晓刚公开披露,大晓2026年3月首次将世界模型部署到机器人端侧大脑(彼时为开悟3.0,7月迭代为3.1),工程含义可以拆成三个指标:约10Hz的推理频率,即每100毫秒对未来状态预测一次,足以支撑实时动态交互;约3秒的预测时长,覆盖一次抓取、一次避让所需的短程未来;端侧自主运行,机器人在弱网、断网与隐私敏感场景下仍可作业。据公开报道,Kairos 3.1的8B版本在NVIDIA Jetson Thor平台BF16精度下推理延迟为125毫秒。它与世界模型常见的离线数据生成用途构成两种不同的产品形态:前者是实时在线的大脑,后者是训练场的仿真器。据人民日报海外版2026年5月15日报道,搭载开悟3.0-4B系列的机器人已能在家庭场景中自主完成整理桌面、操控洗衣机、制作早餐等长程任务。
五、数据底座,ACE范式怎样解决数据荒
(一)数据分层与三层金字塔
世界模型的能力上限最终由数据决定。2025年12月,大晓提出以人为中心的ACE具身研发范式,其环境式数据采集可实现一年千万小时的数据收集,再经开悟世界模型放大,达到上亿小时数据规模的等效效果。王晓刚给出的数据框架包括两部分:在质量分级上,L1大致是单目或双目视频,L5要求头、胸、腕多传感器加力触觉,并对关节、接触物体做定位追踪与力触觉建模;在来源结构上,数据由开放世界视频、人类交互数据、真机数据三层金字塔构成,其中以人为中心的人类交互数据是核心增量。公司目标是2027年底数据总量达到千万小时量级。
(二)采标用三件套
采集层:ACE Ego Kit采用分体、轻量化、无线的头、手、胸三位一体设计;配套ACE Sense Glove是行业首个集成三维力触与动捕信息的采集手套,灵敏度0.01牛、关节角误差小于2度、20余种传感器时间同步误差小于1毫秒。
标注层:ACE Data Engine内置ACE-ViDiHand生成式4D手部动捕技术。该技术基于约13亿参数(1.3B)的视频扩散模型Wan2.1-VACE构建,在ARCTIC上帧级准确率99.7%、手部召回率与F1均达99.9%,在三个公开数据集上轨迹抖动较此前最佳方法降低约4.0至4.8倍;在ARCTIC、HOT3D上九项指标全部第一,在HOI4D上九项中八项第一。
统一层:ACE Ego Matrix统一空间坐标、本体结构、动作时序与数据质量,打通真人数据与跨本体真机数据。
(三)开源数据成果
ACE-Data-0是开源的L5级家居复杂任务数据集,包含1700万帧视频、200个任务类别、50名参与者、2个真实家庭场景、7.5万个交互片段,同步采集并对齐视频、运动、物体轨迹、音频与触觉信息。
六、大脑能力如何被量化评测
(一)双基座评测成绩
世界模型侧,Kairos 3.1在RoboTwin 2.0、LIBERO-Plus、WorldModelBench Robot、DreamGen四项评测中取得第一,对照对象包括Cosmos 3、PI、MotuBrain、being-H0.7、Abot、Fast-WAM、Wan2.2等。具身基模型侧,ACE-Brain-0.5在单一80亿参数(8B)主干下整合空间感知、决策规划、具身交互与自我评估四项能力;据公司公布的评测结果显示,其在多项国际权威评测中对照了OpenAI GPT-5.4、谷歌Gemini-2.5-Pro、Anthropic Claude-Sonnet-4.6、英伟达GR00T N1.6、Physical Intelligence π0/π0.5等模型。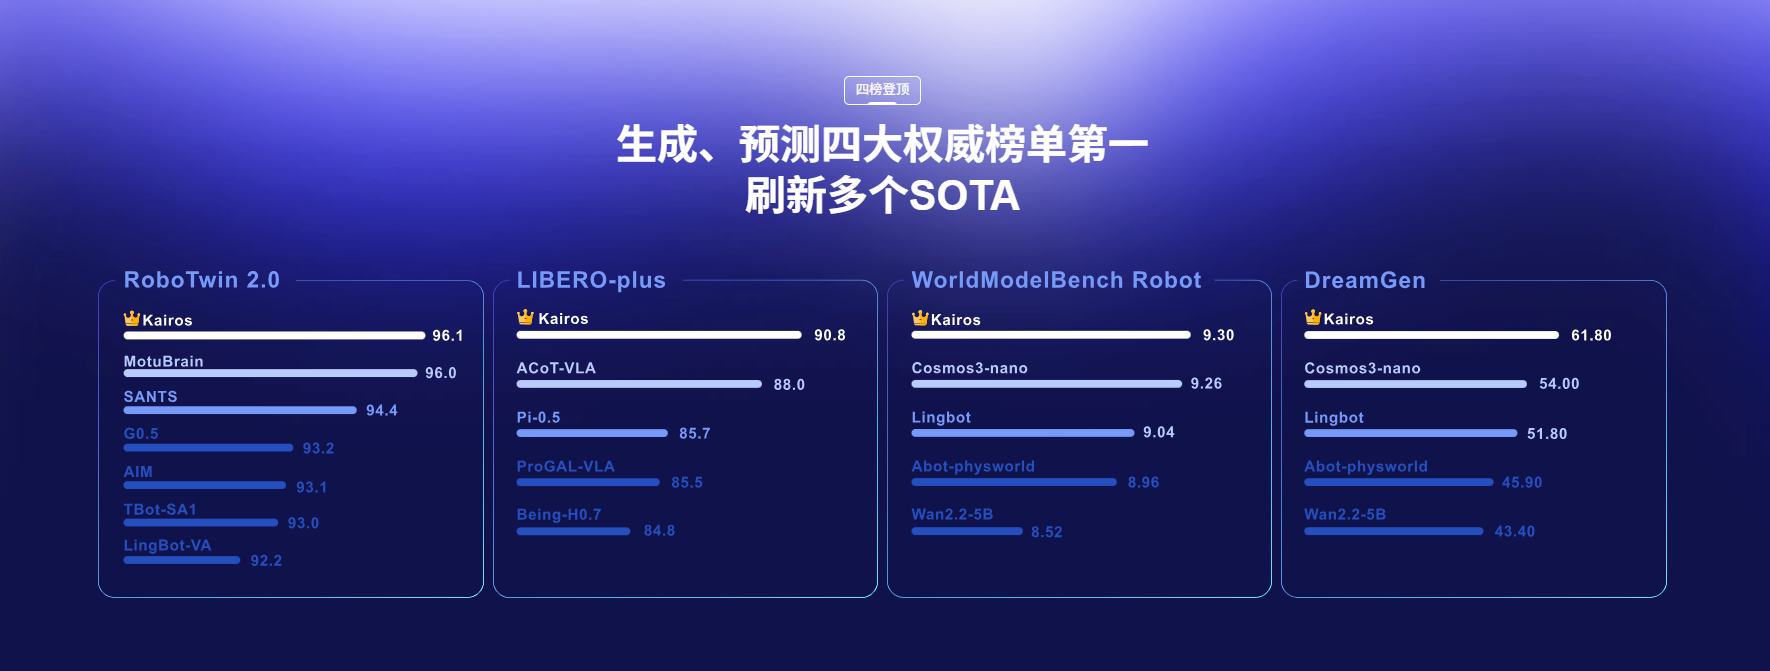
(二)Grounding新赛点,ACE-Brain-0.6
2026年10月,大晓发布视觉空间锚定增强型具身基模型ACE-Brain-0.6。据科技日报2026年10月19日报道,该模型基于Qwen3.5-9B进行监督微调,参数规模为9B,通过约百万条高质量、可验证的空间锚定训练样本进行训练。公司称其开发启示来自对GPT-6 Astra的分析——后者相比GPT-5.5在视觉空间锚定准确率上显著提升。
据官方公布,在八项Grounding评测(七项国际公开基准及自建RobotGrounding)中,六项成绩超越GPT-6 Astra:七项公开基准平均得分74.53分,对照Astra的73.68分;自建真实机器人场景评测RobotGrounding得分94.13分,对照Astra的91.10分。在与Google Gemini 4 Argon、Anthropic Claude Opus 5.5以及阿里巴巴达摩院、北京智源研究院等模型的横向对比中同样取得领先。这一迭代的信号是,具身大脑的竞争焦点正在从高级推理下沉到精准空间感知,Grounding成为新的量化赛场。
(三)研究侧拼图,HomeWorld与PhysX-Omni
Kairos-HomeWorld由大晓联合香港中文大学多媒体实验室、深圳河套学院发布,为全球首个实现全屋生成、个体物体全交互的世界模型统一框架,内置30万套中国住宅平面图、5000个全屋仿真场景与8700个覆盖六类物理属性的3D资产。PhysX-Omni由大晓联合南洋理工大学S-Lab发布,据公司披露为全球首个统一物理3D生成框架,配套数据集PhysXVerse包含8700余个仿真就绪3D资产、覆盖2900余个类别,并同步推出物理3D生成基准评测集PhysX-Bench。
七、大脑怎样落到真实作业
技术链路的终点是场景闭环,三套方案对应三类作业环境。晓满面向即时零售,打通机械控制、世界模型与订单仓储系统,覆盖闪购仓、前置仓、仓店一体与无人便利店,支持天级轻量化部署;履约机器人W1最小通过宽度75厘米、自重负载比小于2、力控精度不高于1牛,已在烧卖购、快客达、中石油便利店稳定运行,生态侧依托SenseMart OS的10万+在线智能柜货架、日均200万笔交易与30万+SKU视觉资产回流。晓新面向酒店服务,针对不同星级酒店的非标洗衣房,串联衣物收、放、洗、叠并拓展熨烫,减少夜班人工投入、缓解高峰积压。晓途面向开放场景,依托Agentic AI通用智能大脑,以一脑多形适配多形态四足机器人,支持开放环境导航、窄路通行、室内外衔接与集群调度,已进驻上海西岸片区常态化执勤,并与钛虎机器人、新奥集团新智认知等在电力巡检、城市生命线场景合作。
八、全行业需要跨越的四道关口
第一,仿真到现实的鸿沟,合成场景的物理保真度与真实接触、形变之间仍有差距,PhysX-Omni这类“生成即可仿真”的工作正是在补这一层。
第二,数据Scaling Law待验证,真人交互数据能否像文本一样驱动能力持续涌现,需要更多时间序列上的对照实验;中国新闻网报道援引新华财经数据称,截至2026年6月全国建成投用约70个具身数采中心,行业正以基础设施建设对冲数据缺口。
第三,端侧算力与成本约束,部署、运维与数据采集成本仍需持续下降。大晓与沐曦、壁仞的首日适配是国产路径的一个样本;据公司官方公开信息,模型运行性能提升300%、算子数量拓展75%、硬件算力利用率达到100%。
第四,安全与评测标准仍在建立,PHYSICAL IQ物智平台等第三方体系试图统一考场,行业叙事正从“舞台上动起来”转向“工厂里干起来”。
九、总结
总而言之,具身大脑的竞争已经越过了“拼参数”与“拼演示”的上半场,进入了“拼链路”与“拼端侧”的深水区。大晓的开悟3.1与ACE范式,提供了一个以原生架构、全维数据和端侧闭环为核心的技术样本。100毫秒的推理频率与125毫秒的端侧延迟,不仅是工程指标的突破,更是世界模型从“云端沙盘”走向“物理现实”的入场券。尽管行业仍面临仿真到现实的鸿沟与数据Scaling Law的验证,但只有当模型真正在方寸之间的端侧芯片上稳定运行,具身智能才算真正拥有了在物理世界中试错的资本。
参考来源
人民网,《具身智能行业 着力构建自主创新生态》,2025年12月20日。人民网(上海频道),《让机器人实现“想到即做到”,大晓机器人完成天使+轮融资》,2026年6月16日。中国新闻网,《发布ACE具身研发范式等系列成果 大晓机器人助力构建具身智能开放新生态》,2025年12月19日。中国新闻网,《具身智能,正在穿越产业化的关键拐点》,2026年9月16日。人民日报海外版,《跨越数字与物理边界》,2026年8月4日。人民日报海外版,《提质向新,中国品牌活力涌动》,2026年5月15日。光明网,《WRC 2026|从世界模型到商业落地,大晓机器人展现具身智能全栈实力》,2026年8月20日。科技日报,《六项评测超越GPT-6 Astra,大晓ACE-Brain-0.6以百万级数据驱动具身空间智能跃迁》,2026年10月19日。环球网,《WRC2026观点|大晓机器人王晓刚:先To B再To C,家庭是终点但不是现在》,2026年8月22日。C114,《大晓机器人发布开悟世界模型3.1 平均推理延迟为125毫秒》,2026年7月20日。
